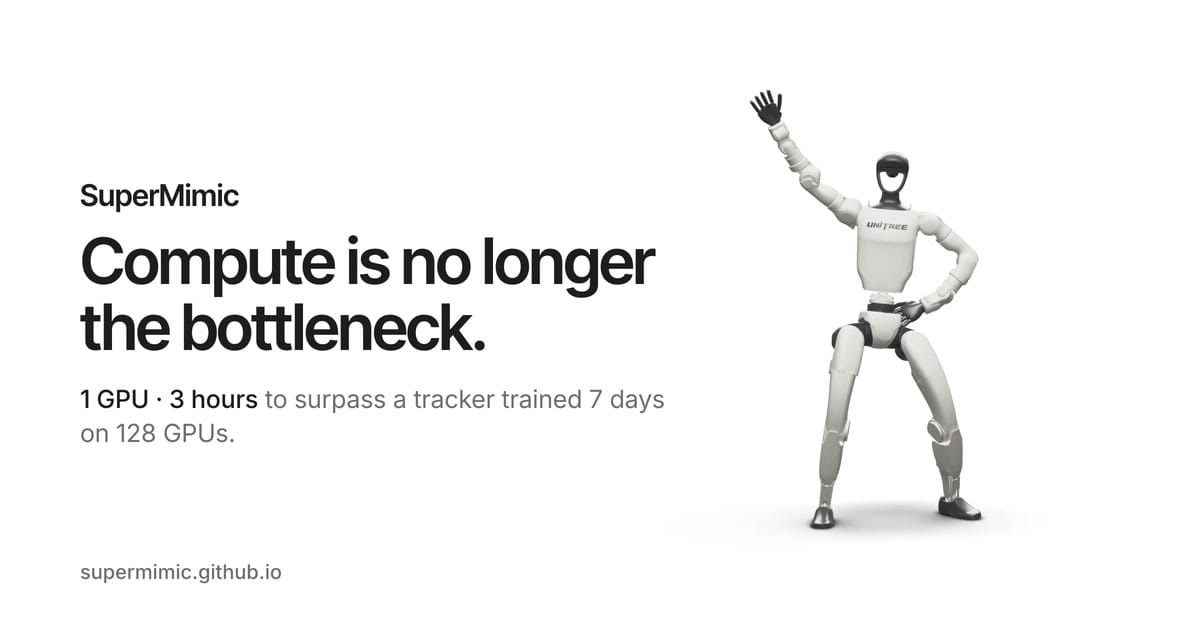
SuperMimic
UC Berkeley(HybridRobotics / Pieter Abbeel・Koushil Sreenath 研究室)/2026-11
Overview
人型ロボットの全身モーション追従を、「1つの微分可能な世界モデル」で学習するUC Berkeleyの手法。従来7日間・GPU128枚だった学習を、H100 1枚・約3時間で上回ったと報告している。
技術のポイント
すごいのは学習の軽さです。人間の動きを人型ロボットにそっくり再現させる学習は、これまで大規模なGPUクラスタで1週間ほどかかるのが普通でした。SuperMimicは「物理シミュレータの挙動を学ぶ小さなAI(世界モデル)」を作り、その中で動きを何度も頭の中で試し練習させることで、同じ品質を約3時間・GPU1枚で上回ったと報告しています。バク転や横転のような難しい動きも含めて、約13万件のモーションのうち失敗は25件だけです。論文では実機のUnitree G1でも、動きごとの調整なしで動くことを示しています。広告・体験づくりでは、ダンスやパフォーマンスのモーションキャプチャ映像をそのままロボットに踊らせる展示、モーションを入れ替えながら動かすライブ演出、ロボットとキャラクターの動きを同期させるインスタレーションなどが現実的な使い道になりそうです。学習が数時間で済むため、イベントや案件ごとに新しい振付を試せる点も大きな利点です。
技術の詳細
仕組み:まず普通の物理シミュレータ(MuJoCo Warp)でロボットを動かし、「今の状態でこの操作をすると次にどうなるか」という記録を集めます。その記録から、ニューラルネットワークの世界モデルを学びます。ロボットの動かし方(ポリシー)は、この世界モデルの中で32ステップ先まで想像上で動かしながら、「どちらに調整すれば追従が良くなるか」という勾配を直接受け取って学びます。たとえるなら、実際に何度も転んで覚えるのでなく、頭の中のシミュレーションで練習してから本番に出る方式です。世界モデルとポリシーは同じループの中で同時に更新されます。 従来との違い:先行する NVIDIA の SONIC は、約21,000 GPU時間(L40を128枚で7日間)をかけて学習しています。SuperMimicは1枚のH100で約3時間で、その成績(正規化リターン0.90)を超えたと主張しています。学習データも611時間でなく約265時間と少ない量です。想像上の動きの生成はシミュレータより10倍以上速い、とも書かれています。数値はすべてプロジェクトページと論文の自己申告で、第三者の再現は未確認です。 使うには:リポジトリは Python のパッケージ管理ツール uv で入れ、姉妹リポジトリ mjlab_research を並べて置きます。train.py にタスクID(SuperMimic-GenCoord-G1 など)を渡せば学習でき、play.py で学習済みモデルを再生できます。NVIDIA GPUとロボット制御・強化学習の知識が前提で、制作現場がすぐ使うものではありません。ブラウザ上の再生デモと実機の映像はプロジェクトページで見られます。
License
コードは Apache-2.0。学習には別リポジトリ mjlab_research を並べて置く必要がある。学習用モーションデータ(BONES-SEED)の利用条件は別途確認が必要。
Sources
Related Works
- SONIC(GR00T Whole-Body Control)
NVIDIAの人型ロボット全身制御の基盤モデル。SuperMimicの比較対象。
- Kimodo
NVIDIAによる、テキストからヒューマノイド向けモーションを生成する拡散モデル。
- DreamerV3
世界モデルの中で想像上の練習をして学ぶ強化学習手法。SuperMimicが着想元に挙げている。