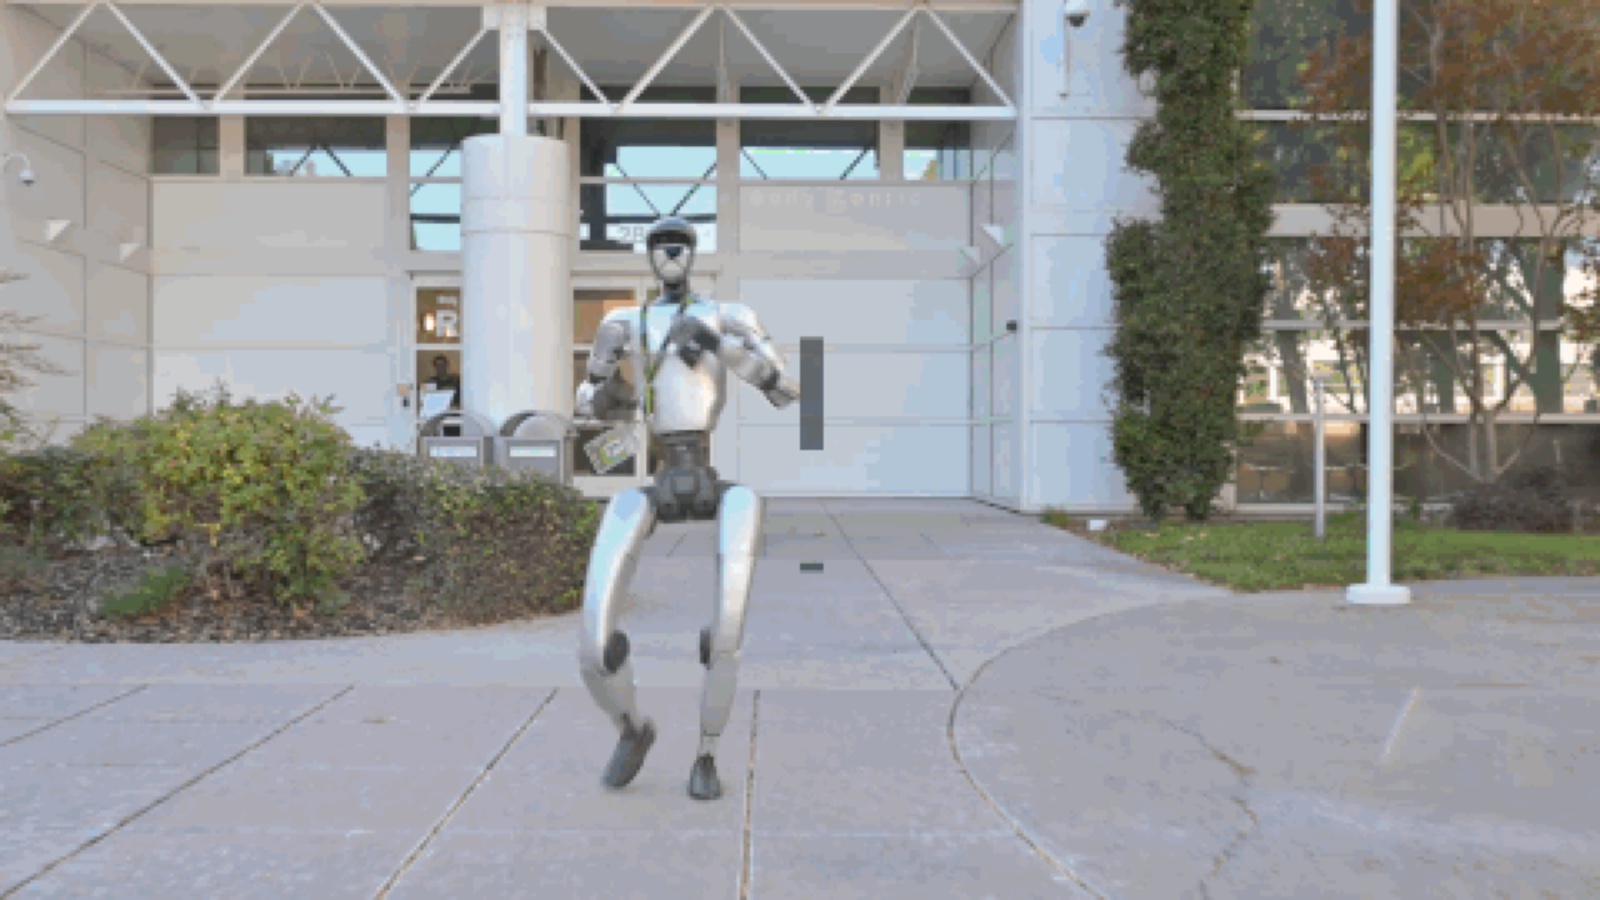
SONIC(GR00T Whole-Body Control)
NVIDIA(GEAR / NVlabs)/2026-04
Overview
歩行・走行・忍び足・格闘・跳躍・両手での物体受け渡しまで、人型ロボットの全身動作を一体で担う『動きの基盤モデル』。テキスト指示・VRなりきり操作・ゲームパッドやキーボードで操作でき、ブラウザ体験デモも公開。
技術のポイント
一体のAIで、人型ロボットに歩く・走る・忍び足・ボクシング・跳躍・両手での物の受け渡しまで、あらゆる全身動作をさせられる「動きの基盤モデル」。テキスト指示(Kimodoによるtext-to-motion)・VRによるなりきり操作・ゲームパッドやキーボードでの操縦と、入力の仕方も自由だ。しかもブラウザ上で動く体験デモが公開され、ロボットが物理法則に従って動く様子をその場で試せる。従来は動作ごとに専用の制御プログラムを作り込む必要があったが、SONICは膨大な動きを一つのモデルに詰め込んだ。広告・体験づくりでは、来場者の動きをVRで乗り移らせて操るテレプレゼンス展示、テキスト指示だけで即興のポーズや動作を生成するインタラクティブなショーケースなどに応用できる。開発元がNVIDIAという安心感も導入検討の後押しになる。
技術の詳細
中核は「ホールボディ・コントロール(全身制御)」と呼ぶ仕組みで、目標となる動き(キネマティックな動作データ)を与えると、それを実機のバランスを保ちながら忠実になぞる追従ポリシーが働く。この目標の動きは、テキストから生成する(Kimodoによるtext-to-motion)、VRヘッドセット(PICO VR)で人がなりきって指示する、ゲームパッドやキーボードで操縦する、など複数のやり方で与えられる。一つの「運動神経」が多彩な入力を受け止める設計だ。 従来のヒューマノイド制御は「歩行用」「格闘用」と用途ごとにモデルを分けるのが普通で、新しい動きを足すたびに作り直しが要った。SONICは大量の動作を一つの基盤モデルに学習させ、忍び足や負傷歩行、両手での物体受け渡し、跳躍、四つん這い移動までを横断的にカバーした点が新しい。 コードはApache-2.0で公開、学習済み重みはNVIDIA Open Model License(商用は条件付き)。動かすにはNVIDIA GPUとIsaac系の学習・シミュレーション環境が必要だが、挙動を見るだけならブラウザデモで手軽に試せる。
License
コードはApache-2.0(商用可)、学習済み重みはNVIDIA Open Model License(商用は条件付き)
Sources
Related Works
- Kimodo
テキストや軌道で制御できる人体モーション生成モデル。SONICへ動きを供給
- Isaac GR00T N1.7
NVIDIAのオープンなヒューマノイド向けVLA基盤モデル(Apache-2.0)