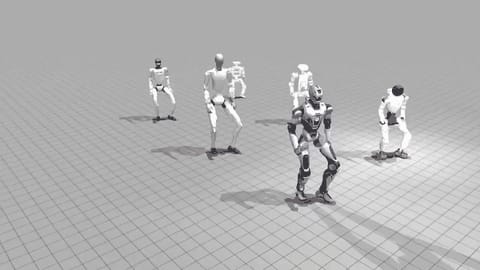
robot_retargeter
個人開発者(GitHub: ccrpRepo)/2026-06
Overview
人の動きを撮影したモーションキャプチャのデータを、体格や関節の数がまったく違う人型ロボットの動きに自動で変換できる、無料で使えるオープンソースの変換ツール。
技術のポイント
モーションキャプチャで撮った「人の動き」は、そのままではロボットに使えません。人とロボットでは腕や脚の長さ、関節の可動範囲、重心の位置がまったく違うため、同じ動きをさせようとすると転んだり、腕が変な方向に曲がったりしてしまうからです。このツールは、その「人の骨格→ロボットの骨格」への変換(リターゲティング)を自動で行い、しかもUnitree G1やPNDbotics Adamなど複数の人型ロボットに一括で変換して並べて見比べられるのが特徴です。1週間ほどで公開直後から200件を超える星(GitHubでの評価)を集めており、ロボット開発者の間で実用性が認められつつあります。広告や体験づくりの観点では、ダンサーやパフォーマーの動きをキャプチャしてそのまま人型ロボットに踊らせる展示・CM撮影・ライブ演出などが、専門のロボット制御エンジニアを雇わなくても試作しやすくなる点が魅力です。実際にキャラクターの「らしい動き」を複数の異なるロボット機種で比較しながら選べるので、ロボットを使った表現の演出設計そのものが速く安くなる可能性があります。
技術の詳細
仕組みはおおまかに3段階です。①まず人の動画やモーションキャプチャデータ(SMPL-Xという、人体を関節の集まりとして数値化する標準フォーマット)から、手足や腰など要所の3D位置(キーポイント)を取り出します。②次に「逆運動学(IK)」という、目標の手足の位置から関節の角度を逆算する計算手法を使い、対象ロボットの骨格に合わせて動きを組み直します。この際、膝の曲げ角度の調整、足が地面をすり抜けたり滑ったりしないための接触判定、身長差を吸収する高さの自動調整など、人とロボットの体格差を埋めるための5つの補正処理が組み込まれています。③最後にMuJoCoという物理シミュレーターで、実際に転ばず物理的に成立する動きになっているかを描画して確認します。 従来は、モーションキャプチャの動きをロボットに移す作業はロボット機種ごとに専用の調整が必要で、研究チームや専門エンジニアが個別に作り込むのが普通でした。このツールは複数の人気ヒューマノイドロボット(Unitree G1・H2、PNDbotics Adamなど)に対応した設定をあらかじめ用意し、コマンド一つで変換・比較できるようにした点が新しく、いわば「複数機種対応の動き移植ツール」です。 使うにはPython 3.10以上の実行環境とMuJoCoが必要で、無料でセットアップできますが、変換元のモーションデータ(SMPL-XモデルやAMASSなどのデータセット)は別途申請・ダウンロードが必要です。プログラミングの知識がある技術者向けのツールで、非エンジニアがそのまま使うには制作会社やロボットベンダーとの協業が前提になります。
License
リポジトリにLICENSEファイルがなく、コード自体の再利用条件は不明(デフォルトは著作権保持)。動作させるにはSMPL-X・AMASS(ともに非商用の研究用ライセンス)やLAFAN1などの外部モーションデータを別途ダウンロードする必要があり、それぞれのライセンスに従う必要がある。
Sources
Related Works
- SMPL-X
人体の形状と関節の動きを数値データとして扱うための標準的な3Dボディモデル。本ツールの入力フォーマットとして使われている
- AMASS
世界中の研究機関のモーションキャプチャデータをSMPL-X形式に統一した大規模データセット。変換の練習・検証用データ源として使われる
- NVIDIA MotionBricks
NVIDIAが開発した、より大規模でリアルタイム性を重視したロボット向けモーション生成モデル。同じ「人型ロボットを動かす」領域の企業研究版