ovrtx / ovphysx (NVIDIA Agent Toolkit — Omniverse Libraries)
NVIDIA/2026-07
Overview
NVIDIAが公開した、AIエージェントが3Dシーンをカメラ・センサー視点でシミュレーションしたり、Blenderなど既存の制作ツールの中で物理挙動を自動検証したりできるようにするSDK群。
技術のポイント
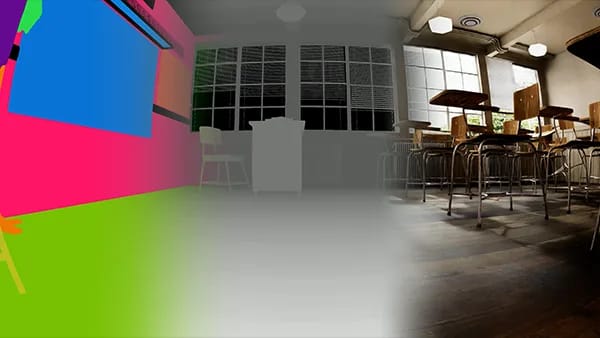
これまでロボットや自動運転向けのシミュレーション環境は専用のOmniverseアプリの中でしか作れませんでしたが、ovrtx/ovphysxはそれを「後付けの部品」として自分のアプリやBlenderのような制作ツールに組み込めるようにした点が新しいです。カメラ・LiDAR・レーダーからどう見えるかをリアルなレンダリングで生成する「ovrtx」と、衝突や重さ・摩擦といった物理挙動をGPUで高速計算する「ovphysx」を組み合わせることで、AIエージェントに「このシーンは物理的に破綻していないか」「センサーからはどう見えるか」を自動チェックさせられます。広告・映像制作の観点では、CGアセットが物理的に自然に置かれているかをAIが自動で見張る品質チェック係にしたり、実写合成前に監視カメラ風・車載カメラ風といったセンサー視点のプレビュー映像を一瞬で作る用途に応用できそうです。
技術の詳細
仕組みとしては、ovrtxが3D空間の記述フォーマット「OpenUSD」で作られたシーンを読み込み、カメラやLiDARといった「センサーの目線」でどう見えるかを物理的に正確なレンダリングとして書き出します。ovphysxはそこに重力・衝突・摩擦などの物理法則を適用し、「置いた物が転がり落ちないか」「ぶつかった物がどう跳ね返るか」といった検証をGPUで高速に行います。これらはNVIDIAが用意した完成品アプリではなく、C/PythonのSDK(部品)として提供されているため、開発者がBlenderのアドオンや自社ツールに組み込んで使う設計です。実際にBlender向けの組み込みサンプル「SimReady Blender」がSIGGRAPH 2026で公開され、画面を離れずにAIエージェントがセンサーシミュレーションや物理検証、アセットの妥当性チェックを行えることが実演されています。 従来のOmniverse関連ツールは、NVIDIAの専用アプリをインストールして使うのが前提でしたが、今回のライブラリ群は「既存のアプリに部品として足す」形に変わったのが大きな違いです。使うにはNVIDIA製のRTX世代GPUと対応ドライバが必須で、ライセンスはNVIDIA独自の使用許諾(プロプライエタリ)のため、オープンソースではなく無償で使える「NVIDIA製ソフトウェア」という位置づけです。商用利用時の条件は個別に確認が必要です。
License
NVIDIA独自のソフトウェアライセンス(プロプライエタリ)。RTX GPU必須。無償だがOSSではなく商用時の条件は個別確認
Sources
- GitHubhttps://github.com/NVIDIA-Omniverse/ovrtx
- Posthttps://developer.nvidia.com/blog/integrate-nvidia-omniverse-rtx-sensor-simulation-into-existing-apps
- Producthttps://nvidianews.nvidia.com/news/nvidia-agent-toolkit-expands-with-new-omniverse-libraries-putting-ai-agents-to-work-building-simulation-ready-worlds
Related Works
- NVIDIA NemoClaw
AIエージェントを安全なサンドボックス内で動かすためのオープンソース基盤
- NVIDIA Isaac GR00T
ロボット向けの基盤モデル・ホールボディ制御フレームワーク