MotionBricks
NVIDIA Research(GR00T Whole-Body Control)/2026-07
Overview
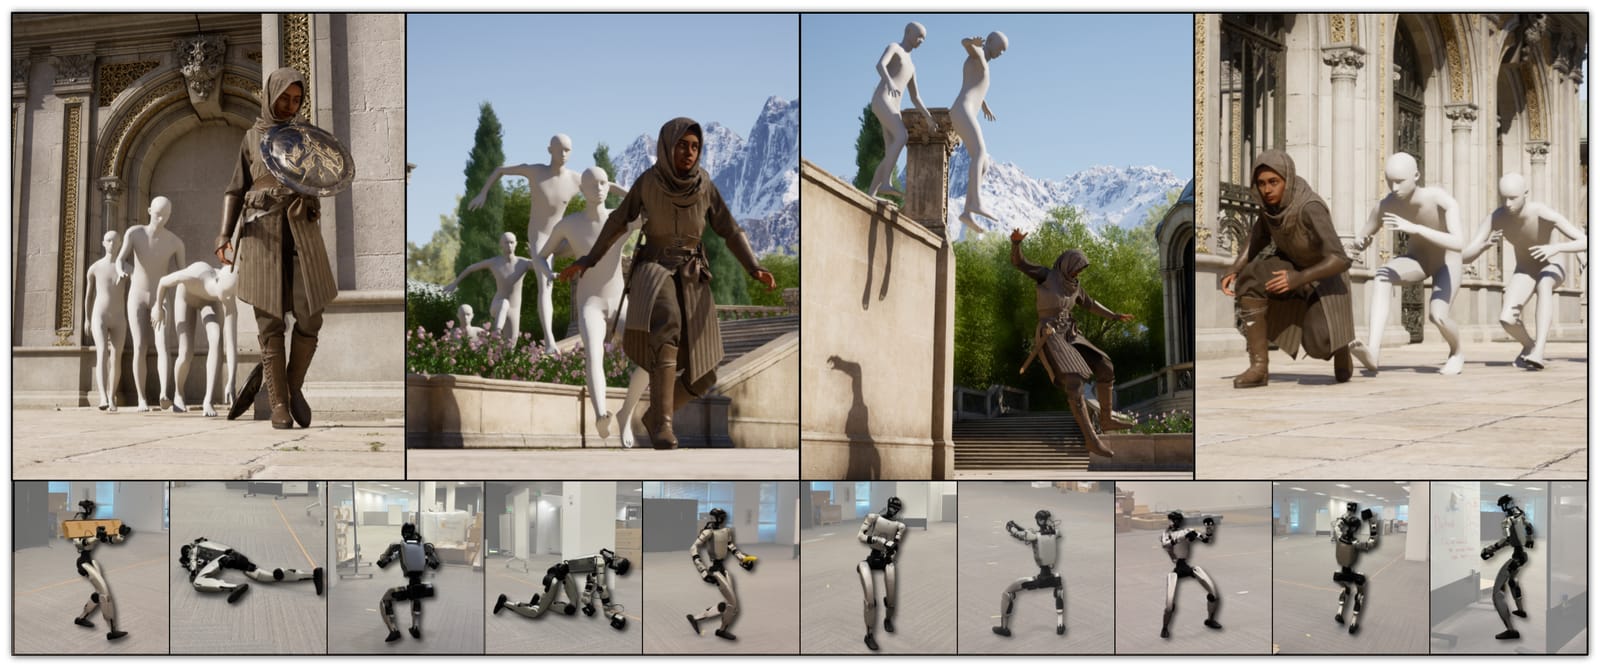
1つのAIモデルだけで、ゲーム内キャラクターと実在の二足歩行ロボット(Unitree G1)の両方をリアルタイムに動かせるNVIDIAの新しいモーション生成システム。SIGGRAPH 2026で発表。
技術のポイント
MotionBricksは、AIに『チャットで一往復ずつ指示する』のではなく、35万種類以上の動作データを学習した1つのモデルだけで、ゲームや3DCG内のキャラクターと、Unitree G1という実在する二足歩行ロボットの両方を同時に動かせる技術です。従来のゲームや映像制作では、歩く・走る・物をつかむといった動作ごとに専用のアニメーションデータと制御プログラムを大量に用意し、職人的につなぎ合わせる必要がありました。MotionBricksはそうした個別アニメーションを事前に貼り合わせるのではなく、行きたい場所や持ちたい物を指定するだけで、AIがその場で自然な動きを1秒間に1万5000コマという圧倒的な速度で生成します。広告や体験づくりの現場では、CM撮影のための実写ロボットパフォーマンスや、来場者の指示にリアルタイムで反応するインタラクティブ展示のキャラクター、ゲームエンジン内でのバーチャルヒューマン演出など、『動きそのものを台本なしにその場で作る』表現が現実的なコストで実現できる可能性があります。
技術の詳細
MotionBricksの核は、モーションキャプチャデータを大量に学習した「潜在生成モデル」です。人間の動きを圧縮した数値表現(潜在空間)の中で次にどんな姿勢を取るべきかを予測し続けることで、歩く・走る・跳ぶ・物を運ぶといった一連の動作を途切れなく生成します。振付師が頭の中でイメージした動きをその場で身体化していくように、目的地や持ちたい物という『お題』だけを与えれば、AIが自然な動作の流れを即興で作り出すイメージです。 従来のキャラクターアニメーションは、あらかじめ用意した数千種類のモーションクリップを『ステートマシン』と呼ばれる分岐ロジックでつなぎ替える方式が主流でした。新しい動きを増やすたびにつなぎ目の不自然さを手作業で調整する必要があり、ゲームとロボットで動きを共有することもできませんでした。MotionBricksは1つのモデルが画面内のキャラクターと物理的なロボットの両方を動かせる点が特徴で、仮想と現実の演出を同じ『振付データ』で扱えます。 現時点でGitHub上に公開されているのはプレビュー版で、Unitree G1を操作するデモスクリプトと、合成データを使った学習パイプラインが含まれます。実データを使った本番用の完全な学習パイプラインは今後の追加が予告されています。コード自体はApache-2.0で無償利用できますが、学習済みモデルの重みはNVIDIA独自ライセンス下にあり、商用利用時は条件確認が必要です。試すにはNVIDIA GPU環境と、ロボット実機(Unitree G1など)または3DCG/ゲームエンジン環境が必要です。
License
コード本体はApache-2.0で無償利用可。ただし学習済みモデルの重みはNVIDIA Open Model License(独自条件あり)で配布されており、商用利用時は別途ライセンス条件の確認が必要。
Sources
Related Works
- Kimodo
NVIDIA Researchによる、光学式モーションキャプチャ700時間分を学習した表現力の高いキネマティック運動拡散モデル
- GPC (Generative Pretraining for Transferable Motor Control)
大規模モーションデータから転移可能な運動スキルを事前学習するNVIDIAの関連フレームワーク
- SONIC (GR00T Whole-Body Control)
同じGR00T Whole-Body Controlプロジェクト内の全身制御モデル