Mirror Skin
Saarland University Human Computer Interaction Lab(David Wagmann, Matti Krüger, Chao Wang, Michael Gienger, Jürgen Steimle)/2026-11
Overview
ロボットの皮膚に「これから触れる人の体の部位」を映し出し、いつ・どこに触れるかを事前に知らせる表示手法。UIST 2026採択。
技術のポイント
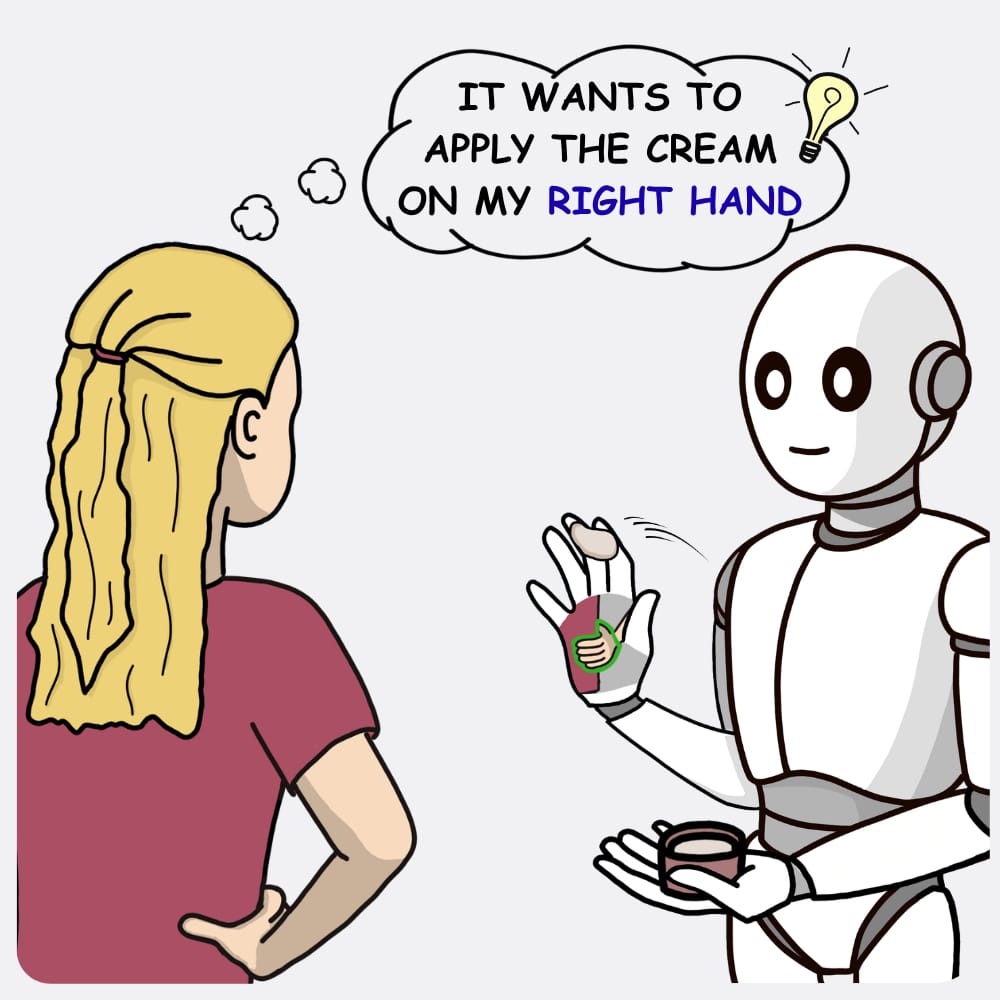
すごいのは、ロボットが人に触れる前に、その皮膚の表面へ「触れる相手の体の部位」を鏡のように映し出し、誰が・どこに・いつ触れようとしているかを一目で伝えるところです。タコやイカが体表の模様で意思を示す仕組みをヒントにしています。介護や理学療法のロボットが突然触れると人は驚きますが、この表示があると、触れる前に心の準備ができます。VR上の実験と実機の試作で、触れる意図を読み取る正確さと反応の速さが有意に上がり、体験の評価も良くなったと報告されています。広告・体験づくりでは、ロボットや触覚インスタレーションの「次に何が起きるか」を来場者に伝える演出、体に触れる展示の安心感のデザイン、表面がディスプレイになる立体物の見せ方の発想源になりそうです。
技術の詳細
仕組みは、ロボットの皮膚そのものを表示面にして、触れる相手の体の部位(たとえば手のひらや腕)の像を、触れる場所に対応した位置へ映すというものです。鏡で自分の姿を見るように、触れる側と触れられる側の対応が一目でわかります。設計は専門家との構造化された検討を経て決められ、触れる主体、場所、直前のタイミングを表現しています。これを概念実証用の試作機で動かし、さらにVR環境でも比較実験をしています。 従来のロボットは、音や光、腕の動き方などで意図を伝えることが多く、「どこに触れるか」を直接示すのは苦手でした。Mirror Skinは触れる場所の上に直接情報を出すので、見る場所と触れられる場所がずれません。 使うには、現時点では論文(PDF)とプロジェクトページの動画で内容を確認する形です。コードは公開されていないため、再現には曲面ディスプレイや皮膚状の表示素材、ロボットアームなどの機材と開発が必要になります。展示や演出に使うなら、表示面の設計と安全面の検討から始めるのが現実的です。
License
コード公開なし。論文とプロジェクトページのみ。
Sources
Related Works
- MBits (UIST 2026)
3Dプリントのばね質量ユニットで、物体の振動への反応を設計する研究。
- 空中超音波の触覚で猫に触れる研究(CHI 2026)
非接触の触覚提示でバーチャルな猫との触れ合いを体験させ、リラックス効果を調べた研究。