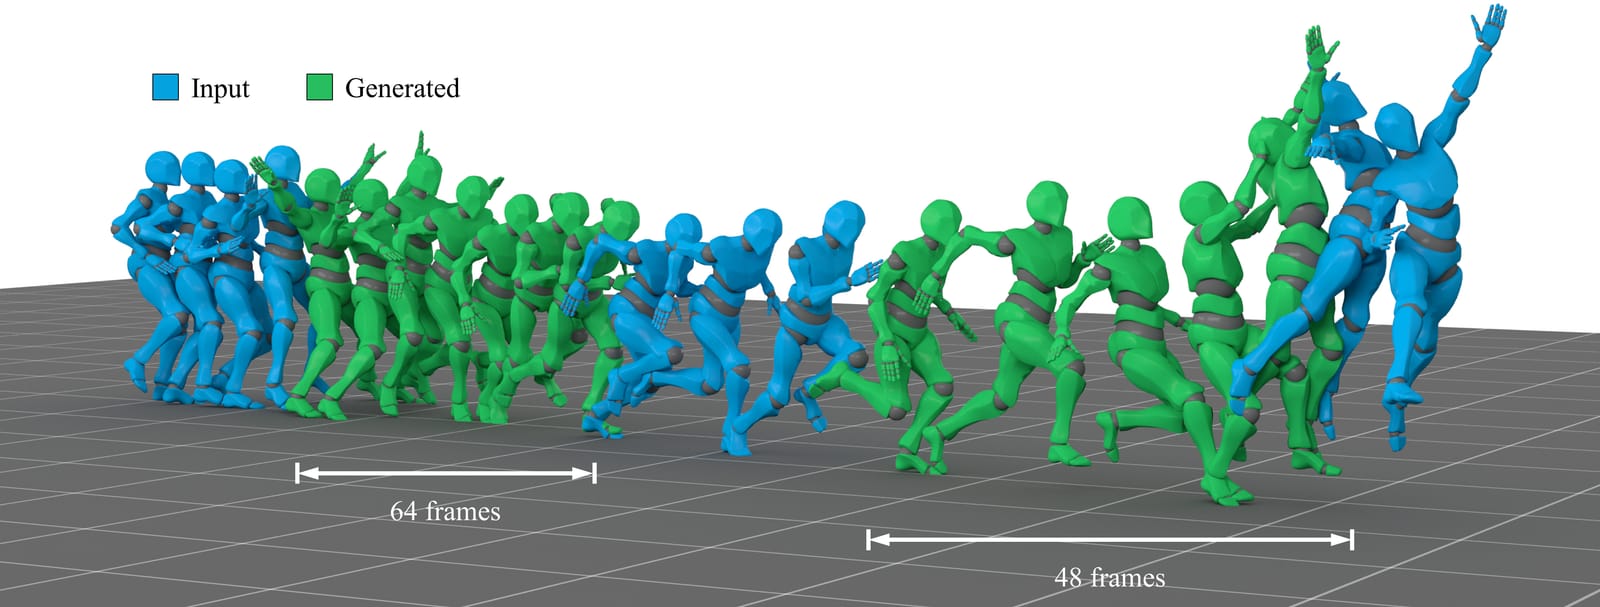
Length-varying Neural Motion Stitching via Cluster Transition Graph
KAIST Visual Media Lab (Haemin Kim, Junyong Noh ほか)/2026-09
Overview
2つのモーション(アニメーション)クリップを、つなぎ目の長さを自動で決めながら自然につなぐ手法。SIGGRAPH Asia 2026採択で、学習・推論コードがMITで公開されている。
技術のポイント
すごい点は、「歩く→しゃがむ」のように性質の違う2つの動きをつなぐとき、これまで人が手で決めていた「何フレームかけて移行するか」を、AIが動きの種類に合わせて自動で決めてくれることです。短すぎると瞬間移動のように不自然になり、長すぎると足がすべります。この手法は動きを似たもの同士のグループに分け、グループ間の「つなげる道筋」を探して移行の長さを決め、Transformerで途中のポーズを生成します。這う、バスケットボールのシュート、ゆっくりした移動のように、かけ離れた動きどうしでもつなげると報告されています。広告・体験づくりでは、ゲームやインスタレーション、バーチャルキャラクターのライブ演出などで、用意した少数のモーション素材から「途切れずに動き続けるキャラクター」を組み立てる用途が考えられます。モーションをたくさん撮影し直さなくても、既存素材の組み合わせで長尺の演技を作れるため、制作コストの削減にもつながりそうです。
技術の詳細
仕組みは3段階です。まず、入力されたモーションを、似た動きごとの「クラスタ」(仲間分け)に変換します。次に、クラスタをつなぐ「乗り換え路線図」のようなグラフを作り、出発の動きから到着の動きまでの最短ルートを探します。このルートが、移行にかける長さと大まかな経路を決めます。最後にTransformerという生成モデルが、そのルートに沿って途中のポーズを1フレームずつ作ります。 従来のモーションつなぎは、移行の長さを固定にするか、人が手で調整する必要がありました。そのため、動きの組み合わせによっては不自然になりがちでした。この手法は、グラフの構造から移行時間を推定します。論文では、固定長の方式や、時間を直接予測する方式より、移行時間の推定が優れていて、品質も高いと報告されています。 使うにはPython環境(Conda)と、LAFAN1などのモーションデータをMixamoのYBotキャラクターに合わせて22関節・60FPSへ整えた学習データが必要です。学習済みの部品(VQ-VAE、クラスタ遷移グラフ、モーション生成器)はGoogle Driveで配布されており、code/ディレクトリから python 40_nms.py を実行すると推論できます。結果はBVH形式で書き出せるので、BlenderやUnityなど既存のアニメーションツールに持ち込めます。公開から日が浅く、コミットは2件でスター数も少ない点は留意が必要です。
License
コードはMIT。学習データはLAFAN1とMixamo YBotを使用しており、データ側の利用条件は別途確認が必要。学習済みモデルはGoogle Drive配布。
Sources
Related Works
- Kimodo
NVIDIAによる、テキストと制約からヒト型モーションを生成する拡散モデル。
- HY-Motion 1.0
Tencentによる、テキストから3Dキャラクターのモーションを生成するモデル。
- AnimationCodec
あらゆる骨格に使えるモーション表現・圧縮ライブラリ(SIGGRAPH Asia 2026)。