AdaPT
Noitom Robotics(上海AIラボ・Dobot Robotics・上海交通大学と共同)/2026-08
Overview
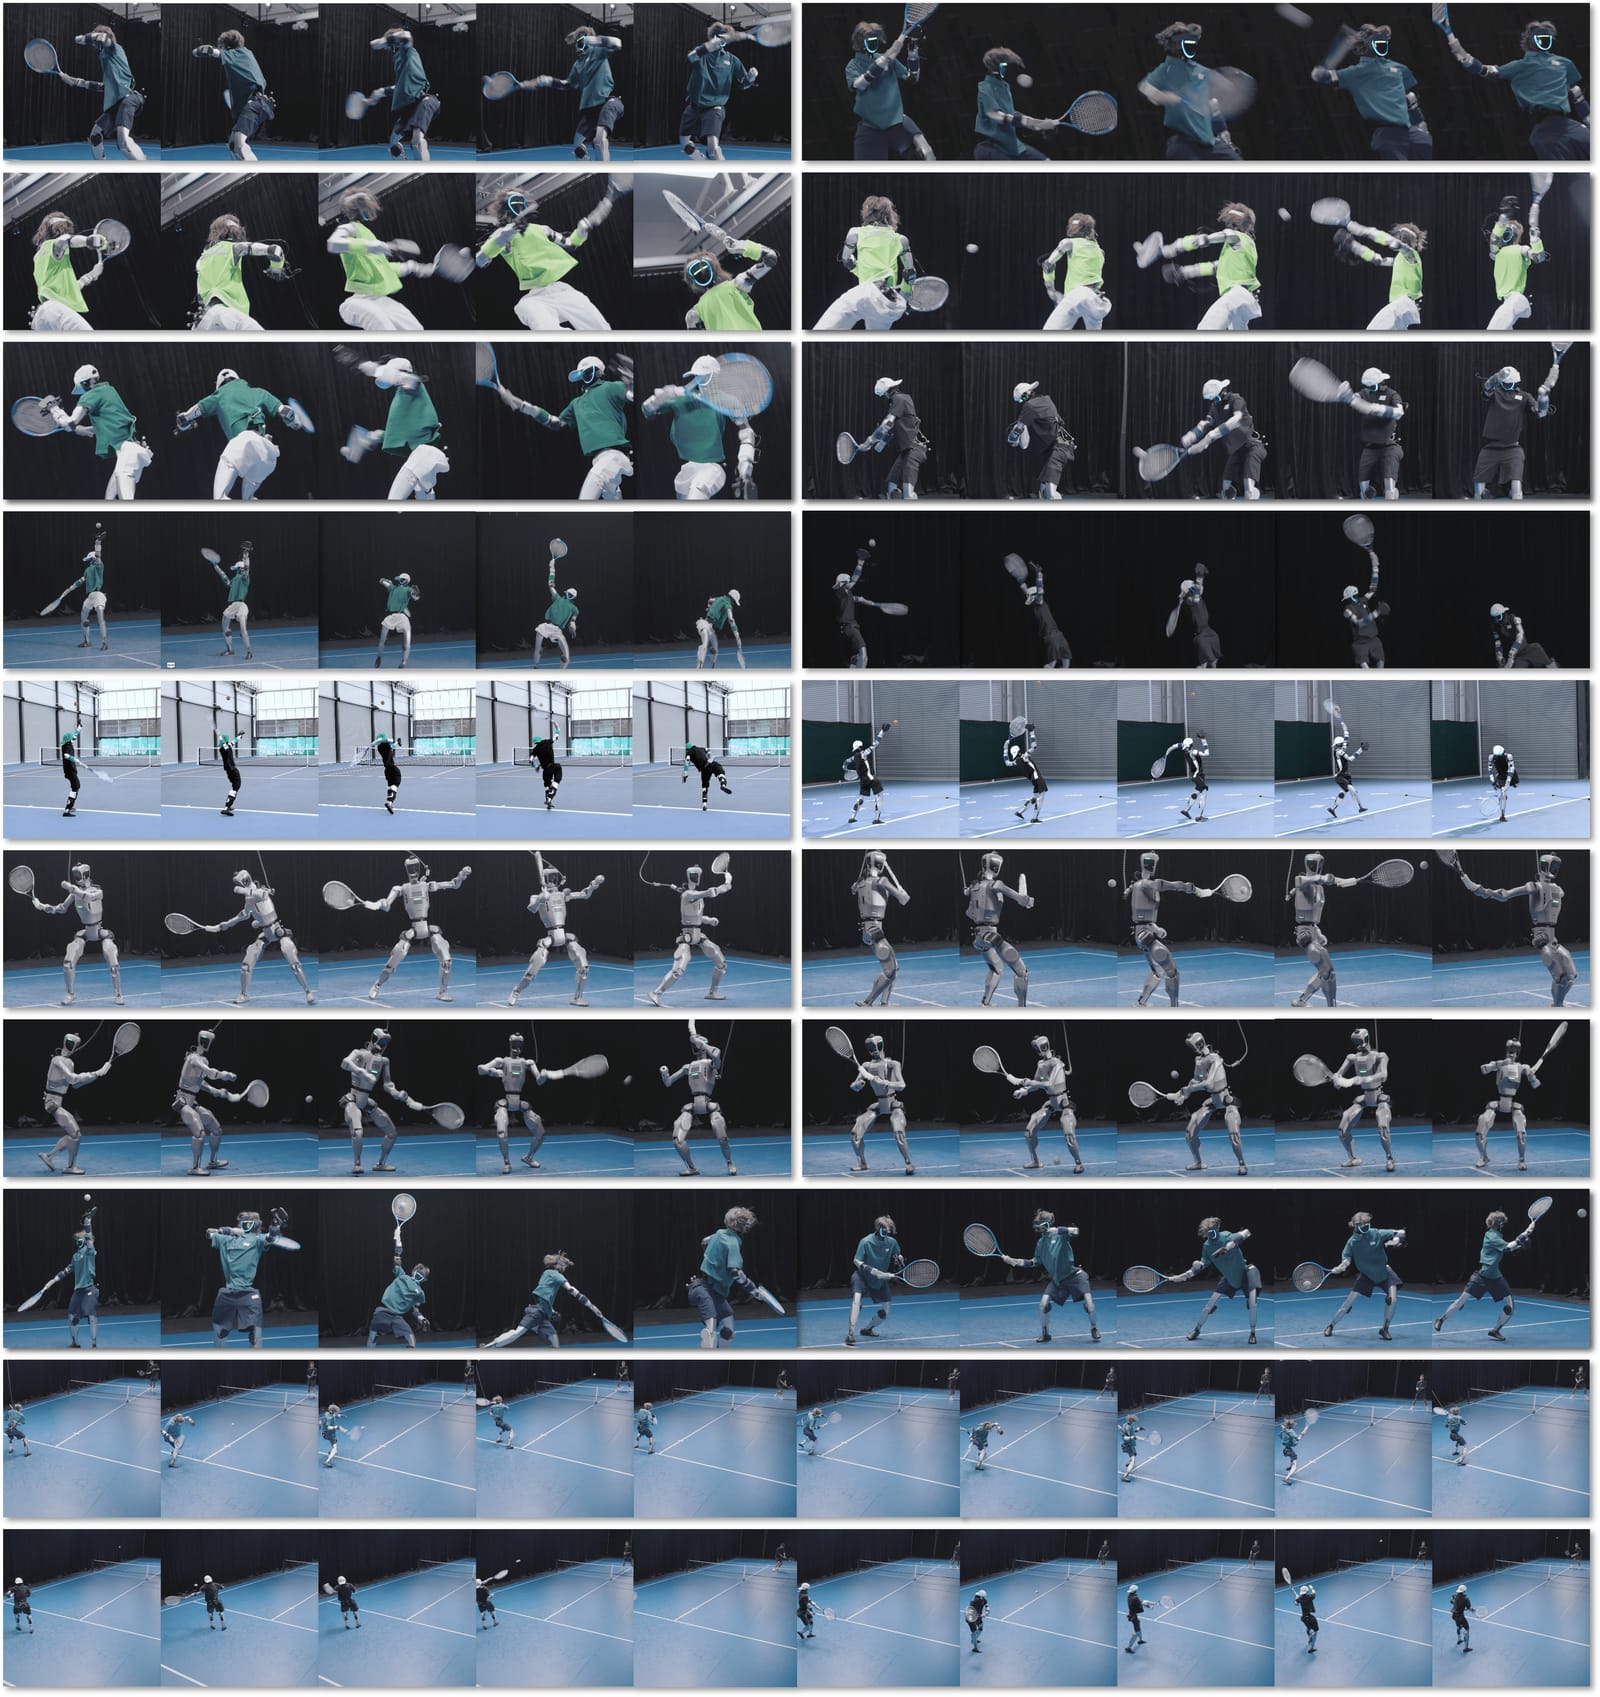
モーションキャプチャ機器メーカーNoitomのロボティクス部門が、ヒューマノイドロボットにフェデラー・ナダル・ジョコビッチ風のテニスサーブ/ラリーを『その選手らしいフォームのまま』打たせる技術を、コードと論文付きで無償公開。
技術のポイント
すごいのは、ロボットに『正解の関節角度』を丸暗記させるのではなく、放送映像やモーションキャプチャから読み取った一流選手のフォームの『クセ』を保ったまま、実機(Unitree G1・Dobot Atom)でサーブやラリーを打たせている点です。動作の速さやタイミングが多少ずれても、選手らしい『間』や体の使い方を崩さずに調整し直す仕組み(Adaptive Motion Tracking)を持っています。広告・体験づくりの観点では、実写選手のフォームをロボットや3Dキャラクターに『その人らしさごと』移植する技術として応用でき、スポーツブランドの店頭ロボット演出や、有名選手風モーションを使ったスポーツゲーム・CM向けアニメーションの下敷きとしても使える可能性があります。
技術の詳細
仕組みをたとえると、ダンスの振り付けを『足の位置を1フレームずつ丸暗記する』のではなく『このダンサーはここで“溜め”を作る人だ』という個性ごと覚えて、多少テンポがズレても個性を保ったまま踊り直せる、というイメージです。AdaPTは2段階の学習を組んでおり、まず様々な速度のモーションキャプチャデータで『速度が変わってもフォームを保つ』動きの基礎(モーション基盤モデル)を作り、その上で放送映像だけから抽出したナダルやジョコビッチらの『スタイル』を追加学習させています。 従来のロボット動作生成は、目標の関節角度列を精密になぞる『モーション追従』が主流で、実行タイミングが少しでもズレると破綻しやすいという弱点がありました。AdaPTは実行速度が変わっても『その人らしいフォーム』を保ったまま追従し直せる点、かつモーションキャプチャ設備がない『放送映像だけ』からでも個性を学習できる点が新しく、実機ロボット(Unitree G1・全身サイズのDobot Atom)での屋外テニスサーブという、これまで難しかった実世界デモまで到達しています。 使うには、Unitree G1などの実機ロボットまたはMuJoCo/Isaac系のシミュレータ、NVIDIA GPU、Pythonの強化学習環境が必要で、コード自体は`uv`で環境構築できます。広告・映像制作の現場でロボット実機を使うのはハードルが高いですが、同じ『個性を保った動き生成』の考え方は3Dキャラクターアニメーションにも転用可能で、公開されたモーション基盤モデルの学習手法自体が参考になります。
License
コードはApache-2.0で商用利用可。学習に使う『HiPHI』モーションデータは別ライセンスで、一部は許諾が必要
Sources
Related Works
- MotionBricks(NVIDIA)
35万クリップ規模の実写モーションを1つの基盤モデルに集約し、ロボット制御まで統一するアプローチ(既掲載・除外済み技術)
- Newton物理エンジン(NVIDIA・Google DeepMind・Disney Research)
表現力あるロボット動作のためのオープンソース物理シミュレータ
- GR00T N1(NVIDIA)
ヒューマノイドロボット向けの汎用基盤モデル